


|
|
 Re..[강좌] 10. 자동/수동 전환회로 정말 많은 정보 얻어갑니다. 이러한 글 올려주셔서 대단히 감사합니다^^* ===================================== ■ [관리자] [강좌] 10. 자동/수동 전환회로 (2008-06-07 13:47) 무인항공기는 조종사에 의한 수동비행과 비행제어 컴퓨터에 의한 자동비행을 수행하여야 한다. 따라서 자동 및 수동 전환에 따른 서보 제어신호 전환이 필요하다. 서보 제어신호는 RC 수신기에서는 3.3Volt Level이며 서보 모터에는 3.3V ~ 6V사이면 동작상 문제가 없다. 자동 및 수동 전환회로 구성을 위한 두가지 방안을 여기서 제시하기로 한다. 첫번째는 누구나 가장 먼저 생각할수 있는 Gate를 이용한 신호 전환 회로일것이다. 아래 도면에 보이는것은 74157을 이용해서 간단히 신호를 전환하는 회로를 나타내고 있다. 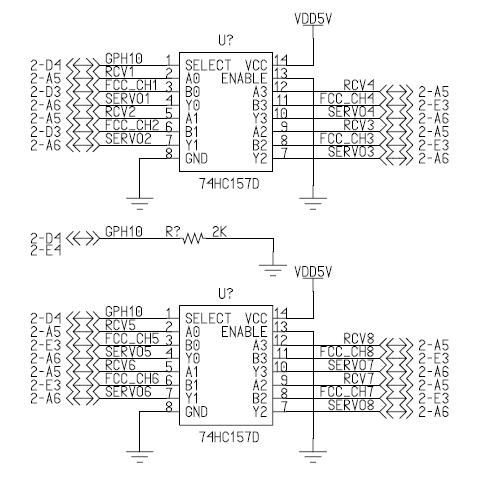 여기서 74157의 1번핀은 자동과 수동 전환을 위한 신호라인이며 RCV 라인은 RC 수신기 신호 FCC_CH는 자동비행을 위한 PWM신호가 입력되는 곳이고 SERVO는 서보모터에 접속되는 신호라인을 의미한다. 여기에서 주의하여야 할것은 FCC는 수신기의 신호를 알아야 자동/수동 전환 스위치의 동작여부 및 타면의 트림값을 알수 있기 때문에 수신기의 신호를 FCC에서 PWM값을 읽어들일수 있도록 회로 구성이 되어야한다. 두번째 방법은 서보 제어를 위한 별도의 MCU를 쓰는 방법을 들수 있다. 한개의 MCU에서 비행제어컴퓨터 역할과 서보 제어를 동시에 수행하기가 쉽지 않기 때문에 역할 분담을 위해 MCU를 하나 더 쓰는 방법이다. 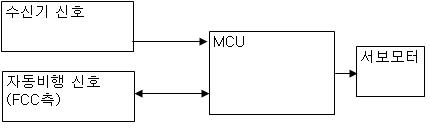 블럭도로 표현한다면 위 그림과 같다. 수신기 신호를 MCU에서는 외부 인터럽트를 이용해 PWM값을 읽고 자동비행 신호는 FCC로부터 통신라인을 통해 받아서 MCU 내부에서 자동 및 수동을 스위칭 할수 있도록 프로그래밍을 한다. 이 경우 FCC의 고장에 관계없이 수동조종은 가능한 장점이 있다. 더불의 이 MCU에는 WDT기능과 프로그램 오동작 가능성을 최대한 점검하면서 회로 및 프로그램 작업을 해야한다. |


| 

|


